- tel:+86-13222111178
- email:info@ntjugao.com


¿Cómo calibrar temporalmente el sistema de visión de una máquina de soldadura láser robotizada si falla?
¿Cómo calibrar temporalmente el sistema de visión de una máquina de soldadura láser robotizada si falla?
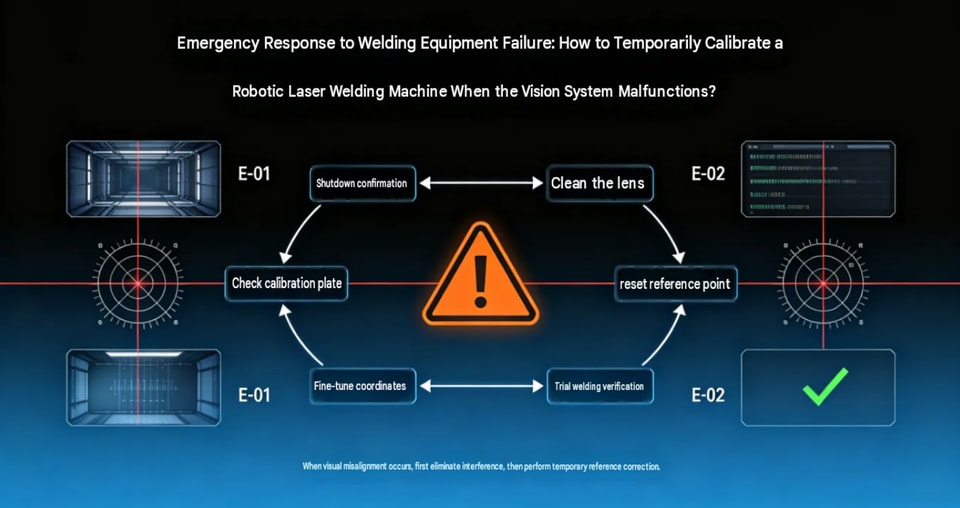
¿Cómo realizar una calibración provisional si falla el sistema de visión para soldadura láser robótica?
En la producción con soldadura láser robótica, el sistema de visión se encarga de tareas como reconocer las piezas, localizar las costuras de soldadura y detectar desviaciones de posición. Si el sistema presenta fallos de localización, desviaciones de reconocimiento, imágenes anómalas de la cámara o discrepancias entre las coordenadas de visión y las del robot, este podría no localizar correctamente la posición de soldadura. En casos graves, esto puede provocar soldaduras fuera de objetivo, colisiones o defectos en todo un lote de productos.
Si no es posible recibir asistencia posventa profesional en las instalaciones de inmediato, puede realizar comprobaciones básicas y una calibración provisional. No obstante, tenga en cuenta que la calibración provisional sirve para corregir desviaciones de posición menores. Si el problema afecta a componentes de hardware de la cámara, el robot, el cabezal láser o los sistemas de seguridad, no se recomienda desmontar ni ajustar el equipo por cuenta propia.
I. ¿Por qué fallan los sistemas de visión para soldadura láser robótica?
El sistema de visión de una máquina de soldadura láser robótica suele estar compuesto por una cámara industrial, una lente, una fuente de luz, software de control de visión, un módulo de comunicación y el sistema de coordenadas del robot.
Entre las causas habituales de una localización visual anómala se incluyen:
Polvo o manchas de aceite en la superficie de la lente de la cámara;
Cambios en la posición de la pieza;
Cambios significativos en las condiciones de iluminación;
Un ligero desplazamiento de la posición de montaje de la cámara;
Modificación accidental de los parámetros de visión;
Datos de calibración anómalos;
Desviación en la relación de coordenadas entre el sistema de visión y el robot;
Errores de comunicación;
Avería de la cámara o del controlador de visión.
Por lo tanto, al detectar un fallo en el sistema de visión, no modifique de inmediato el programa del robot. Primero determine si el problema está en la imagen, el proceso de reconocimiento o las coordenadas.
II. Primer paso: confirme si el sistema de visión realmente presenta una avería
Cuando se produce un desplazamiento de la posición de soldadura en la planta, el primer paso es comprobar el estado actual del sistema de visión.
Puede realizar el diagnóstico en el siguiente orden:
① Compruebe si la cámara genera una imagen normal
Abra el software de visión o la pantalla de monitorización y confirme que la pieza se ve con claridad.
Si la pantalla está completamente negra, la imagen está distorsionada (con «nieve» o artefactos) o no se establece la conexión, compruebe primero la alimentación, la comunicación y las conexiones de la cámara, en lugar de intentar calibrar las coordenadas.
② Compruebe la lente y el vidrio protector
En los entornos de soldadura láser es frecuente la presencia de humo, salpicaduras y polvo metálico. Si la lente o el vidrio protector se ensucian, el contorno de la pieza puede volverse borroso y dificultar su reconocimiento. Limpie el equipo siguiendo las instrucciones del fabricante.
③ Compruebe la colocación de la pieza
Verifique que la pieza esté colocada según el método de posicionamiento habitual. Si la posición del útil ha cambiado, la ubicación detectada por el sistema de visión puede diferir de la de las condiciones de producción originales.
④ Revise los resultados del reconocimiento por visión
Si la cámara ve la pieza con claridad, pero la posición detectada presenta una desviación considerable, será necesario revisar los parámetros de visión y las relaciones de coordenadas.
III. Paso 2: vuelva a verificar el rendimiento del reconocimiento tras limpiar la lente
Muchas anomalías en el posicionamiento por visión no se deben a problemas con los datos de calibración, sino a la suciedad en el campo de visión de la cámara.
Antes de limpiar, detenga los equipos correspondientes de acuerdo con los protocolos de seguridad. No realice tareas de mantenimiento mientras el robot o el sistema láser estén funcionando en modo automático.
Puntos clave que debe inspeccionar:
Lente de la cámara industrial;
Vidrio protector;
Presencia de humo o polvo alrededor de la lente;
Soporte de montaje de la cámara (compruebe que no esté flojo);
Obstáculos dentro del campo de visión.
Después de limpiar, reinicie el programa de reconocimiento por visión y compruebe si el sistema reconoce correctamente la misma pieza de referencia.
Si el reconocimiento vuelve a la normalidad después de la limpieza, por lo general no es necesario modificar los parámetros de calibración del sistema de visión.
IV. Paso 3: compruebe si ha cambiado la posición de la cámara
Si la imagen del sistema de visión es normal, pero la posición detectada presenta un desplazamiento constante, debe comprobarse la posición de montaje de la cámara.
Por ejemplo:
Al principio, la cámara identificaba el centro de la junta de soldadura en el punto A, pero, tras un tiempo de funcionamiento del equipo, los resultados de reconocimiento de todas las piezas comenzaron a desplazarse en la misma dirección.
En este caso, concéntrese en comprobar lo siguiente:
Que el soporte de la cámara no esté flojo;
Los tornillos de montaje de la cámara;
La rotación del objetivo;
Cambios de posición del cabezal de soldadura láser o del efector final del robot;
Desplazamiento del dispositivo de sujeción de la pieza de trabajo.
Si la posición física de la cámara ha cambiado, es posible que los datos de calibración originales ya no sean válidos.
No se limite a modificar las coordenadas del programa del robot para «compensar» el desplazamiento; esto podría provocar desviaciones mayores en futuras recalibraciones.
V. Paso 4: Realizar una calibración temporal con una pieza de trabajo estándar
Si se confirma que el sistema de visión captura imágenes y reconoce objetos correctamente, pero presenta una ligera desviación de coordenadas, se puede utilizar una pieza de trabajo estándar o un patrón de calibración para realizar una calibración básica. El procedimiento general es el siguiente:
Fijar un objeto de referencia→ Reconocimiento visual→ Obtener las coordenadas visuales→ Compararlas con las coordenadas reales del robot→ Determinar la desviación→ Recalibrar de acuerdo con el procedimiento de calibración del equipo.
Por ejemplo, si el robot se desplaza a una posición con un desfase constante después de que el sistema de visión identifique la ubicación de referencia, se puede registrar la desviación en los ejes X e Y.
Si la desviación es muy pequeña y estable, lo ideal es corregirla siguiendo el procedimiento de calibración de visión proporcionado por el fabricante del equipo.
Es fundamental no modificar arbitrariamente los parámetros de visión ni las coordenadas del robot basándose únicamente en la experiencia. Las diferencias entre las marcas de los sistemas de visión, los controladores de los robots y las arquitecturas de software hacen que los procedimientos específicos varíen.
VI. Paso 5: Comprobar la coherencia entre las coordenadas visuales y las del robot
El posicionamiento visual en los sistemas de soldadura láser robotizada consiste, en esencia, en realizar transformaciones entre distintos sistemas de coordenadas.
Entre las relaciones de coordenadas más habituales se encuentran:
Coordenadas de la cámara→ Coordenadas de la pieza de trabajo→ Coordenadas del robot→ Posición de ejecución de la soldadura láser
Si se produce una desviación en cualquiera de estas relaciones de coordenadas, el robot podría «ver la pieza, pero soldar en el lugar equivocado».
Por ejemplo:
El sistema de visión detecta un cambio en la posición de la junta de soldadura, pero la posición real del robot tras el movimiento mantiene un desfase en una dirección fija. En este caso, es necesario comprobar la transformación de coordenadas visuales y la calibración de las coordenadas del robot.
Si el equipo dispone de una función de calibración automática fiable, el procedimiento puede ejecutarse desde la interfaz de operación. Si no está disponible, la tarea debe quedar en manos de técnicos con experiencia tanto en robótica como en sistemas de visión.
VII. Paso 6: Comprobar si los parámetros de visión se han modificado accidentalmente
En ocasiones, en la planta de producción se da la siguiente situación:
El equipo no presenta ninguna avería, pero se han modificado los parámetros del programa de visión.
Por ejemplo:
Se han modificado los parámetros de exposición;
Se han cambiado los ajustes de ganancia;
Se han modificado los parámetros de umbral;
Se ha modificado la región de interés (ROI);
Se han modificado los parámetros de detección de bordes;
Se han alterado los parámetros de la plantilla;
Se ha seleccionado un programa de producto incorrecto.
Si el equipo funcionaba con normalidad, pero de repente aparecen problemas de reconocimiento tras un cambio de turno o de producto, conviene comprobar si se ha modificado recientemente el programa de visión.
Se recomienda que las empresas hagan copias de seguridad de los programas de visión validados y establezcan controles de acceso adecuados para reducir el riesgo de que el personal de planta modifique accidentalmente parámetros esenciales.
VIII. ¿Por qué no se debe modificar directamente el programa de soldadura del robot para realizar una calibración temporal?Este es un error frecuente al resolver anomalías de visión en planta.
Por ejemplo, si un robot’tenía originalmente la posición de soldadura correcta, pero ahora se ha desplazado 2 mm en conjunto, alguien podría limitarse a desplazar 2 mm todos los puntos de soldadura en el programa del robot.
Aunque esto podría permitir reanudar la producción a corto plazo, este método conlleva riesgos.
El problema de fondo podría deberse a:
Cambios en la posición de la cámara;
Cambios en los datos de calibración;
Cambios en el dispositivo de sujeción de la pieza;
Anomalías en la transformación de coordenadas;
Cambios en la posición del efector final del robot.
Si no se aborda la causa raíz, modificar únicamente el programa del robot podría aumentar la discrepancia entre las coordenadas del sistema de visión y las del robot.
Por tanto, lo más recomendable es:
Identificar primero el origen de la desviación y, a continuación, decidir si se debe recalibrar el sistema de visión, ajustar el dispositivo de sujeción o corregir el programa del robot.
IX. ¿Qué pasos deben seguirse después de restablecer temporalmente la producción?
Si la producción se ha restablecido temporalmente mediante una calibración básica, no se recomienda pasar de inmediato a la producción en serie.
Primero debe realizarse una validación en lotes pequeños.
El proceso debe seguir esta secuencia:
Prueba de una sola pieza→ Prueba continua→ Controles por muestreo→ Producción a gran escala
Entre los aspectos clave que deben comprobarse se incluyen:
Precisión de la posición de soldadura;
Estabilidad del seguimiento de la junta;
Aspecto de la soldadura;
Presencia de desalineación en la soldadura;
Consistencia en el posicionamiento de la pieza;
Deriva del reconocimiento visual tras un funcionamiento continuo.
Pase a la producción a gran escala solo si la posición de reconocimiento se mantiene estable durante las pruebas continuas.
X. ¿Cuándo no se recomienda realizar una calibración temporal en planta?
No todas las averías del sistema de visión pueden resolverse adecuadamente en planta.
Detenga la soldadura automática y póngase en contacto con el fabricante del equipo o con técnicos cualificados si se produce alguna de estas situaciones:
Fallo de conexión de la cámara;
El controlador de visión indica un fallo de hardware;
Pérdida total de los datos de calibración;
Impacto o colisión importante que afecte a la cámara o al objetivo;
Colisión del robot;
Cambio en la posición del cabezal láser;
Anomalías en la posición cero o en los parámetros mecánicos del robot;
Deriva persistente y significativa en los resultados del reconocimiento visual;
Activación de alarmas de seguridad;
Incertidumbre sobre el impacto de los cambios en los parámetros.
Se desaconsejan las modificaciones arbitrarias realizadas únicamente para reanudar rápidamente la producción, sobre todo si afectan a la unidad robótica, la fuente láser, los circuitos de seguridad o los datos de calibración críticos.
XI. ¿Cómo minimizar los fallos en los sistemas de visión para soldadura láser robotizada?
El mantenimiento preventivo es más importante que corregir los fallos una vez que se producen. **Limpie periódicamente el sistema de visión**
Establezca programas de inspección y limpieza para componentes como las lentes y el cristal protector, en función del entorno de producción.
**Asegure la estructura de montaje de la cámara**
Revise periódicamente los soportes y tornillos de montaje de la cámara para minimizar los desplazamientos de posición causados por las vibraciones mecánicas.
**Realice copias de seguridad de los datos de calibración**
Realice copias de seguridad de los programas de visión validados, los parámetros de calibración y los programas del robot.
**Gestione el acceso al sistema**
Impida que personal no autorizado modifique arbitrariamente los parámetros de visión o los programas del robot.
**Verifique periódicamente la precisión**
Utilice piezas de referencia para comprobar periódicamente la correspondencia entre las posiciones identificadas visualmente y las posiciones reales de ejecución del robot.
**Mantenga registros del mantenimiento de los equipos**
Documente las anomalías del sistema de visión, los cambios de parámetros, los detalles de calibración y las tareas de mantenimiento para facilitar el diagnóstico de futuros problemas.
XII. Cómo elegir sistemas de soldadura láser robotizada: la estabilidad del sistema de visión es clave
En los proyectos de soldadura láser robotizada que requieren posicionamiento visual, reconocimiento de juntas y soldadura de trayectorias complejas, el sistema de visión no es simplemente una cámara industrial adicional: debe integrarse a la perfección con el robot, el cabezal láser, el sistema de control, las herramientas y utillajes, y el proceso de soldadura.
Por lo tanto, al elegir equipos de soldadura láser robotizada, hay que tener en cuenta no solo la marca del robot y la potencia del láser, sino también los siguientes aspectos:
Método de posicionamiento visual;
Precisión del reconocimiento visual;
Método de calibración;
Método de transformación de coordenadas;
Método de operación del software;
Funciones de alarma ante anomalías;
Método de copia de seguridad de los datos;
Capacidad de asistencia técnica posventa.
En particular, en los proyectos de automatización a medida, es esencial realizar pruebas con piezas reales antes de entregar el equipo.
Contáctenos