- tel:+86-13222111178
- email:info@ntjugao.com


¿Cómo configurar la trayectoria de soldadura de una máquina de soldadura láser robotizada?
¿Cómo configurar la trayectoria de soldadura de una máquina de soldadura láser robotizada?
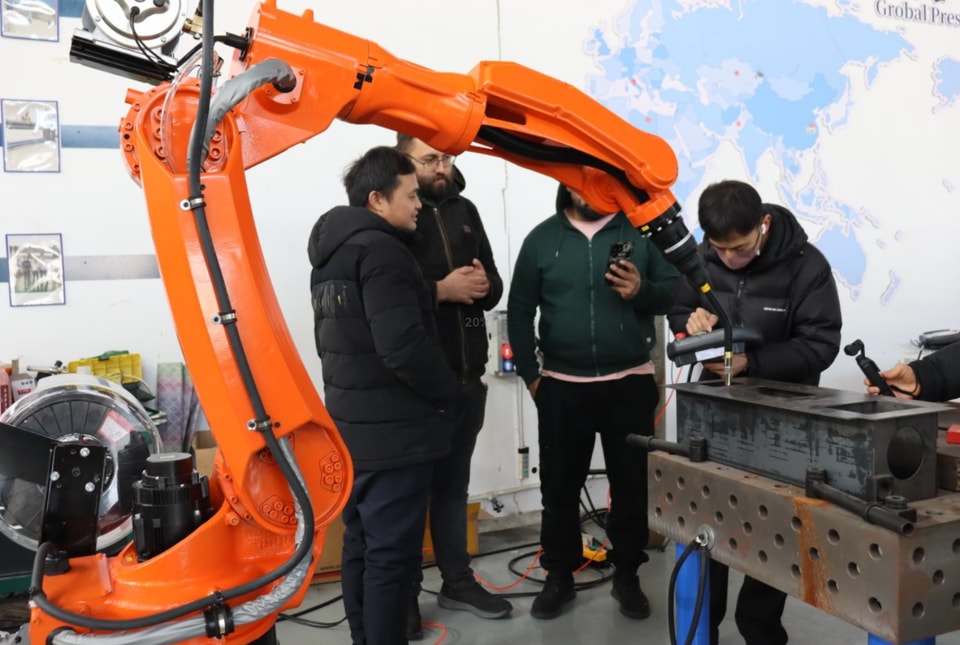
Gracias a su alto nivel de automatización, excelente precisión de soldadura y capacidad de producción estable, las máquinas de soldadura láser robotizada se han convertido en la solución preferida en sectores como la ferretería, las nuevas energías, los componentes de automoción y la fabricación de chapa de precisión. Sin embargo, muchos fabricantes y operarios que se inician en la soldadura automatizada suelen afrontar dos retos principales:
En primer lugar, les cuesta configurar la trayectoria de soldadura y se sienten abrumados por el sistema de control del robot.
En segundo lugar, temen que no sea posible soldar con suficiente precisión piezas complejas, de formas irregulares, con múltiples curvas o con ranuras estrechas,—lo que puede provocar soldaduras fuera de trayectoria, segmentos sin soldar o cordones irregulares.
En realidad, configurar la trayectoria de soldadura en un sistema láser robotizado no es demasiado complicado. Si se sigue un flujo de trabajo estandarizado y se aplican los métodos adecuados de programación y puesta a punto, es fácil definir la trayectoria y lograr soldaduras de alta precisión,—incluso en piezas complejas,—superando así las limitaciones de precisión propias de la soldadura manual.
Este artículo ofrece una guía detallada del proceso completo para configurar las trayectorias de soldadura láser robotizada, explica cómo lograr precisión en piezas complejas y aborda los problemas operativos más habituales para ayudarle a mantener una producción eficiente.
I. Preparación inicial: la base para una soldadura de precisión
Una preparación adecuada es esencial para configurar la trayectoria con precisión y soldar sin errores. Omitir este paso suele provocar soldaduras fuera de trayectoria o desajustes en el recorrido. Sea cual sea la complejidad de la pieza, es necesario completar los siguientes pasos:
1. Colocación y sujeción de la pieza
La soldadura robotizada es un proceso automatizado y estandarizado que exige colocar la pieza con gran precisión. Primero, fíjela firmemente en un utillaje específico y asegúrese de que esté nivelada, estable y sin posibilidad de desplazarse, y de que la zona de soldadura quede dentro del alcance de trabajo del robot. Además, calibre el utillaje para garantizar que los puntos de soldadura y las posiciones de los cordones sean uniformes en todos los lotes de piezas,—evitando desviaciones de la trayectoria causadas por el desplazamiento de la pieza. 2. Calibración del equipo y de la antorcha de soldadura láser
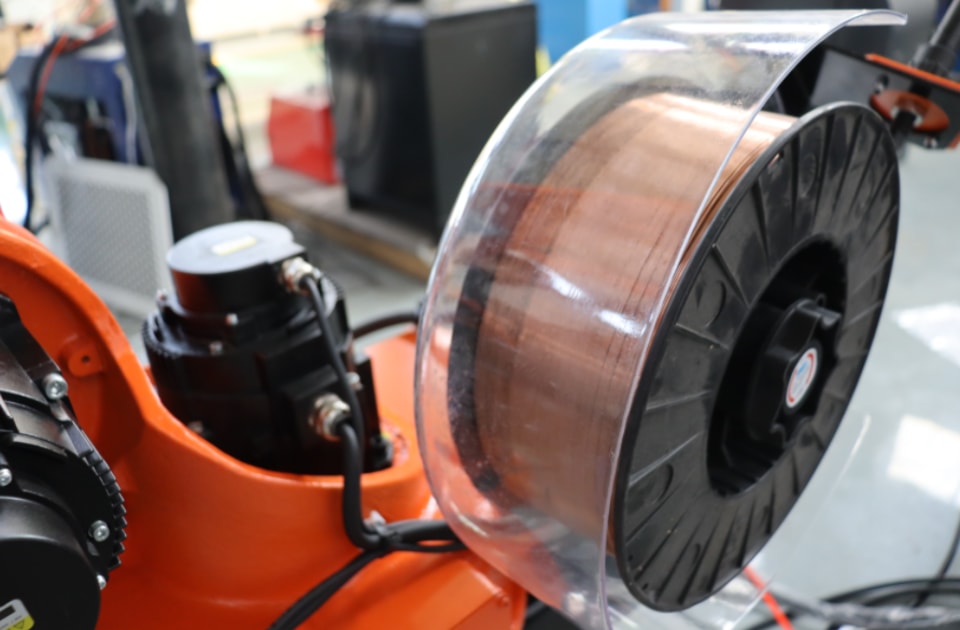
Tras encender el sistema, ejecute el retorno a origen (posición cero) del robot para establecer una referencia precisa para el movimiento del brazo robótico. A continuación, calibre la orientación y la distancia focal de la antorcha de soldadura láser. Ajuste su altura y ángulo según el grosor y el material de la pieza, de modo que el punto láser quede centrado con precisión sobre el cordón de soldadura. Compruebe también’que la lente protectora de la antorcha y el mecanismo de alimentación de hilo (si se utiliza hilo de aporte) estén limpios y libres de obstrucciones, para evitar que afecten a la precisión de la soldadura.
3. Configuración previa de los parámetros básicos de soldadura
Configure de antemano los parámetros principales,—como la potencia del láser, la velocidad de soldadura, la velocidad de alimentación del hilo y el caudal de gas,—en función del material de la pieza (por ejemplo, acero inoxidable, aleación de aluminio o cobre) y de su grosor. Definir estos parámetros básicos de antemano evita tener que realizar ajustes repetidos durante la programación posterior de la trayectoria, lo que permite centrarse en calibrar las coordenadas y mejorar la eficiencia general de la preparación.
II. Programación de trayectorias de soldadura láser robotizada: dos métodos principales
Las trayectorias de soldadura láser robotizada suelen programarse mediante programación por enseñanza o programación offline. La primera es ideal para piezas sencillas y para principiantes, ya que no requiere experiencia previa. La segunda es más adecuada para piezas complejas o producciones de gran volumen con cambios frecuentes de producto, pues ofrece mayor precisión y eficiencia. Elija el método que mejor se adapte al tipo de pieza y a sus necesidades operativas.
Método 1: Programación por enseñanza (la más habitual; recomendada para principiantes)
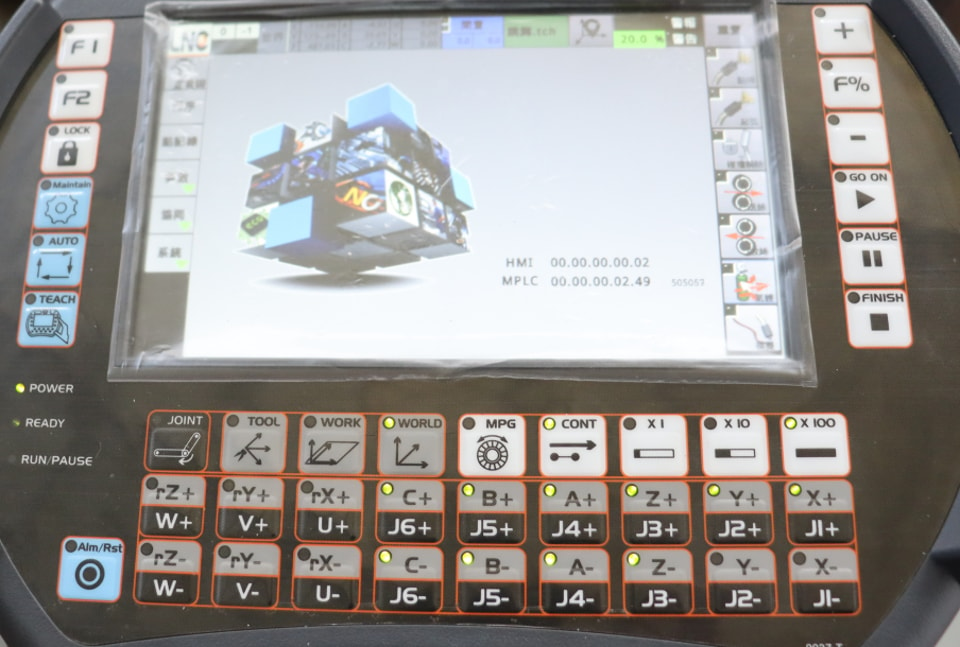
La programación por enseñanza es el método más utilizado en planta para definir trayectorias de soldadura. Consiste en guiar el robot con un mando de programación manual y registrar la trayectoria punto por punto. Es un método sencillo e intuitivo,—ideal para definir trayectorias de geometrías habituales, como líneas rectas, arcos o formas irregulares sencillas,—y puede realizarse directamente en planta sin necesidad de software especializado.
Pasos para la programación por enseñanza
1. Cambie al modo de enseñanza: configure el armario de control del robot en «modo de enseñanza» y desbloquee el brazo robótico. Utilice el mando de programación para mover el robot y asegúrese de que los permisos de control estén activos y de trabajar de forma segura. 2. Enseñanza y registro de puntos: mueva el brazo robótico para guiar la antorcha, alineándola sucesivamente con puntos clave como el inicio, los puntos de inflexión, el final y las transiciones de arco del cordón de soldadura. Al llegar a cada posición exacta, pulse el botón «Registrar» del mando; el sistema guardará automáticamente las coordenadas. En cordones rectos y sencillos, basta con registrar el inicio y el final, mientras que en cordones complejos con varias curvas es necesario registrar cada punto de inflexión clave.
3. Generación de la trayectoria: una vez registrados todos los puntos clave, seleccione en el mando el tipo de trayectoria deseado (lineal, circular o continua). El sistema conectará automáticamente los puntos para generar la trayectoria completa de soldadura.
4. Velocidad de la trayectoriaAjuste: regule con precisión la velocidad de soldadura en los distintos tramos de la trayectoria,—por ejemplo, reduciéndola en ranuras estrechas o esquinas y aumentándola en tramos largos y rectos,—para conseguir un cordón uniforme y evitar desviaciones.
5. Simulación en seco: desactive la emisión del láser y haga que el robot recorra la trayectoria programada sin soldar (movimiento simulado). Compruebe que la trayectoria se ajuste al cordón y verifique que no haya desalineaciones ni riesgo de colisión con la pieza o el utillaje. Realice pruebas de soldadura solo cuando haya confirmado que todo está correcto.
Método 2: Programación offline (alta precisión; ideal para piezas complejas)
La programación offline utiliza software especializado para robótica para modelar trayectorias, planificar recorridos y depurar mediante simulaciones en un ordenador. Este método no requiere retirar el robot de la producción, por lo que es ideal para piezas complejas de formas irregulares, cordones de soldadura multidimensionales o sinuosos y componentes de alta precisión. Ofrece una precisión de trayectoria mucho mayor que la programación por enseñanza manual y elimina el riesgo de colisiones durante la programación in situ.
Pasos completos para la configuración offline
1. Importación del modelo 3D: Importe el modelo CAD 3D de la pieza en el software de programación offline. Así se reproducen las dimensiones reales, la ubicación de los cordones de soldadura y la geometría de la pieza, creando un entorno de trabajo virtual.
2. Planificación virtual de la trayectoria: En el software, trace manualmente el recorrido de soldadura según la orientación de los cordones. Configure esquinas, arcos y separaciones para adaptarse a la geometría específica de piezas complejas, como cordones irregulares, ranuras estrechas o surcos profundos. 3. Configuración de parámetros y orientación: Configure en el software la orientación de la antorcha de soldadura, los parámetros del láser y la velocidad de desplazamiento. Simule todo el proceso de soldadura para optimizar la trayectoria de movimiento y evitar posibles colisiones o interferencias.
4. Exportación y transferencia del programa: Una vez finalizada la planificación de la trayectoria, genere un programa ejecutable compatible con el robot. Transfiéralo al’armario de control del robot mediante un cable de datos o una memoria USB y cárguelo en el sistema.
5. Ajuste y calibración in situ: Tras cargar el programa, realice una «prueba en seco» (simulación sin soldadura). Ajuste ligeramente los puntos de la trayectoria para compensar cualquier diferencia entre la pieza real y el modelo virtual y garantizar que el recorrido coincida perfectamente con el cordón de soldadura real.
III. ¿Se pueden soldar con precisión piezas complejas? Soluciones clave
En piezas complejas—como las que tienen superficies curvas irregulares, múltiples dobleces, ranuras estrechas, cavidades profundas o componentes ultrafinos de alta precisión,—la soldadura láser robotizada puede lograr resultados de gran precisión y sin defectos, siempre que se optimice la trayectoria y se utilicen los equipos auxiliares adecuados. Esto permite eliminar problemas como cordones desalineados, soldaduras omitidas y cordones irregulares. Estas son las soluciones clave:
1. Integración de un sistema de posicionamiento por visión (clave para la precisión)
Esta configuración es esencial para soldar piezas complejas con precisión. Al incorporar un sistema de visión basado en láser o CCD, el robot puede identificar automáticamente la ubicación del cordón de soldadura y seguir su recorrido. Aunque la pieza presente pequeñas desviaciones de posicionamiento, el sistema de visión puede ajustar en tiempo real la trayectoria del robot,’permitiendo el seguimiento dinámico del cordón. Esto evita ajustes manuales repetitivos y mejora considerablemente la precisión de soldadura en piezas complejas e irregulares o en situaciones con cambios frecuentes de producto,—manteniendo los errores por debajo de 0,05 mm.
2. Optimización de las trayectorias de movimiento y de la orientación de soldadura
En piezas con varios dobleces, esquinas o ranuras estrechas, evite los cambios de dirección bruscos y rígidos; utilice transiciones en arco en lugar de giros en ángulo recto para evitar que el punto láser se desvíe. Ajuste la inclinación de la antorcha de soldadura según la estructura de la pieza,—especialmente en cavidades profundas o esquinas de difícil acceso,—para que el láser permanezca perpendicular al cordón o correctamente alineado con este durante todo el proceso. Además, reduzca la velocidad de soldadura en las esquinas para distribuir el calor de manera uniforme y evitar desalineaciones o un aporte excesivo de calor (sobresoldadura). 3. Selección de robots y utillajes de alta precisión
Para soldar piezas complejas, dé prioridad a los robots industriales de seis ejes con servocontrol de alta precisión, que ofrecen un funcionamiento más fluido y una desviación mínima de la trayectoria. Combínelos con utillajes personalizados de alta precisión, equipados con alojamientos de posicionamiento específicos para la geometría de cada pieza. Así, la pieza permanece completamente inmóvil,—sin holguras ni desplazamientos,—lo que garantiza una trayectoria precisa desde el inicio.
4. Programación por tramos y ajuste fino
En cordones muy complejos o divididos en varios tramos, recurra a la programación y depuración por segmentos. Divida la trayectoria compleja en tramos más pequeños y sencillos, y calibre los puntos y ajuste los parámetros de cada sección por separado. Una vez completados, integre los tramos en una trayectoria completa y coherente. Este método reduce la complejidad general de la depuración y garantiza que cada segmento del cordón se ejecute con precisión.
IV. Resumen práctico de la configuración de trayectorias
Al configurar trayectorias para la soldadura láser robotizada, utilice la «programación por enseñanza» en piezas sencillas:—es eficiente, práctica y fácil de aprender. Para piezas complejas, combine la «programación offline» con el «posicionamiento por visión» para lograr la máxima precisión y adaptabilidad. Con un posicionamiento y una calibración iniciales precisos, un flujo de programación estandarizado y parámetros de trayectoria optimizados para cada necesidad, podrá lograr una soldadura precisa,—tanto en piezas estándar con cordones rectos como en componentes complejos de formas irregulares, con dobleces o cavidades profundas,—y aprovechar al máximo la precisión y la eficiencia de la soldadura láser robotizada.
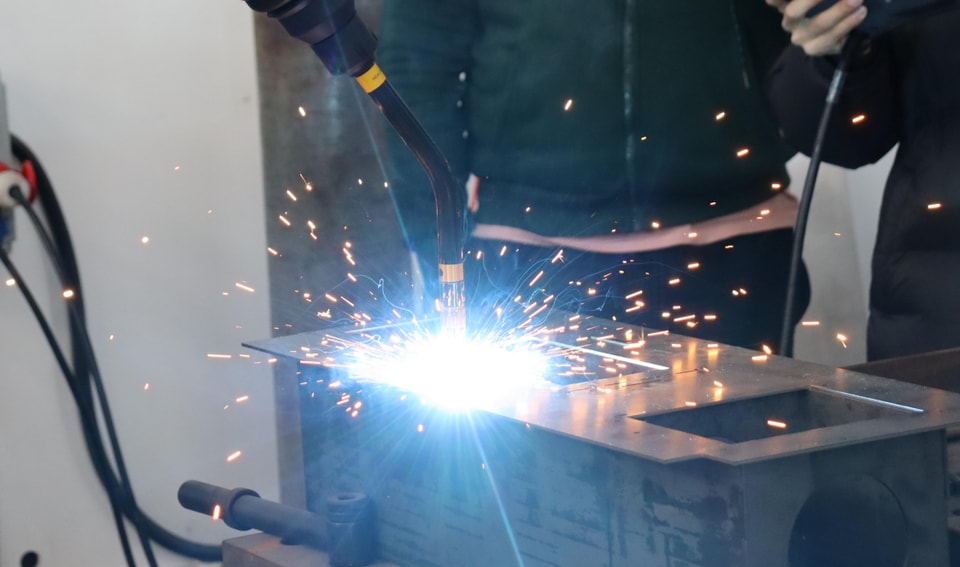
Para principiantes, lo mejor es empezar practicando la programación por enseñanza con piezas sencillas. Una vez que domine el registro de puntos y la depuración de trayectorias, podrá pasar a la programación offline para piezas más complejas. Este enfoque gradual le permitirá configurar trayectorias con facilidad y superar los retos relacionados con la precisión de soldadura.
Contáctenos