- tel:+86-13222111178
- email:info@ntjugao.com



¿Cómo configurar la trayectoria de soldadura de una máquina de soldadura láser robotizada? ¿Puede soldar piezas complejas con precisión?
¿Cómo configurar la trayectoria de soldadura de una máquina de soldadura láser robotizada? ¿Puede soldar piezas complejas con precisión?
Gracias a su alto nivel de automatización, su excelente precisión de soldadura y su capacidad de producción constante, las máquinas de soldadura láser robotizada se han convertido en la opción preferida en sectores como la ferretería, las nuevas energías, los componentes de automoción y la fabricación de chapa de precisión. Sin embargo, muchos fabricantes y operarios que se inician en la soldadura automatizada suelen enfrentarse a dos retos principales:
En primer lugar, les cuesta definir la trayectoria de soldadura y les resulta difícil o confuso manejar el sistema de control del robot.
En segundo lugar, temen que no sea posible soldar con suficiente precisión piezas complejas, de formas irregulares o con varios pliegues y juntas estrechas—lo que puede provocar soldaduras fuera de posición, zonas sin soldar o cordones irregulares.
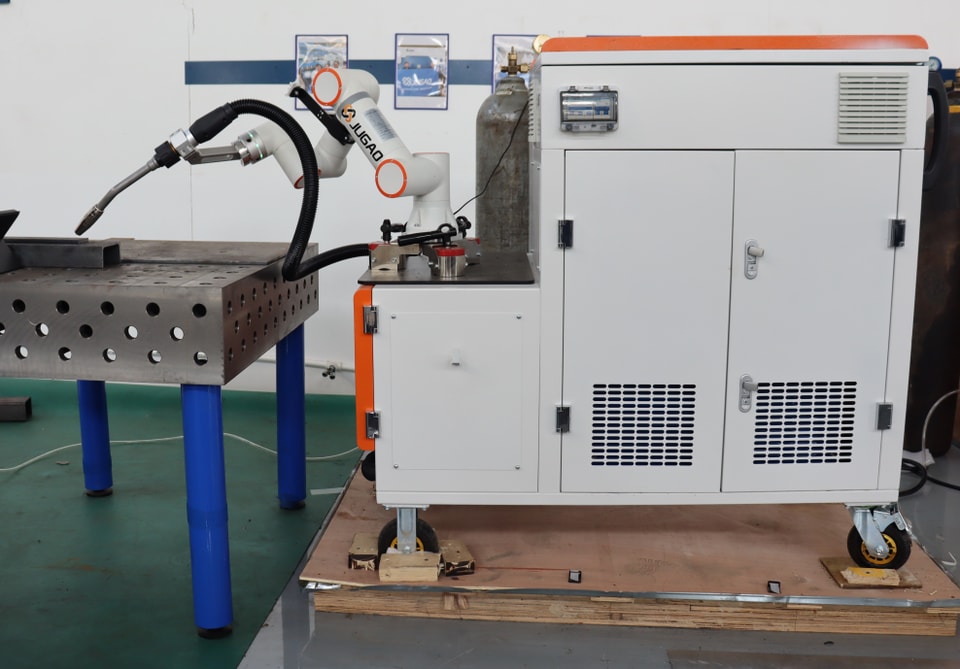
En realidad, definir la trayectoria de soldadura de un sistema láser robotizado no es una tarea técnica especialmente compleja. Si se dominan los procedimientos estandarizados y se aplican los métodos adecuados de programación y depuración, es fácil definir las trayectorias y lograr soldaduras de alta precisión—incluso en piezas complejas,—superando así las limitaciones de precisión propias de la soldadura manual.
En este artículo se explica detalladamente todo el proceso para definir trayectorias de soldadura láser robotizada y se ofrecen soluciones para soldar piezas complejas con precisión. Así podrá superar los retos prácticos y mejorar la eficiencia operativa.
I. Preparación inicial: la base para una soldadura precisa
Una preparación adecuada es fundamental para definir trayectorias con precisión y evitar errores de soldadura. Omitir este paso suele provocar soldaduras fuera de posición o trayectorias desalineadas. Tanto si trabaja con piezas sencillas como complejas, debe completar los siguientes pasos de preparación:
1. Colocación de las piezas y los utillajes
La soldadura robotizada es un proceso automatizado y estandarizado que exige colocar las piezas con gran precisión. Primero, la pieza debe fijarse firmemente en un utillaje específico, de modo que quede nivelada, estable y sin posibilidad de moverse o desplazarse. Además, la zona de soldadura debe quedar claramente dentro del alcance operativo del robot’. Al mismo tiempo, hay que calibrar el propio utillaje para que, en cada lote de piezas cargado, los puntos de soldadura y la ubicación de las juntas se mantengan perfectamente uniformes—y se eviten desviaciones de trayectoria provocadas por el desplazamiento de las piezas.
2. Calibración del equipo y de la antorcha de soldadura láser
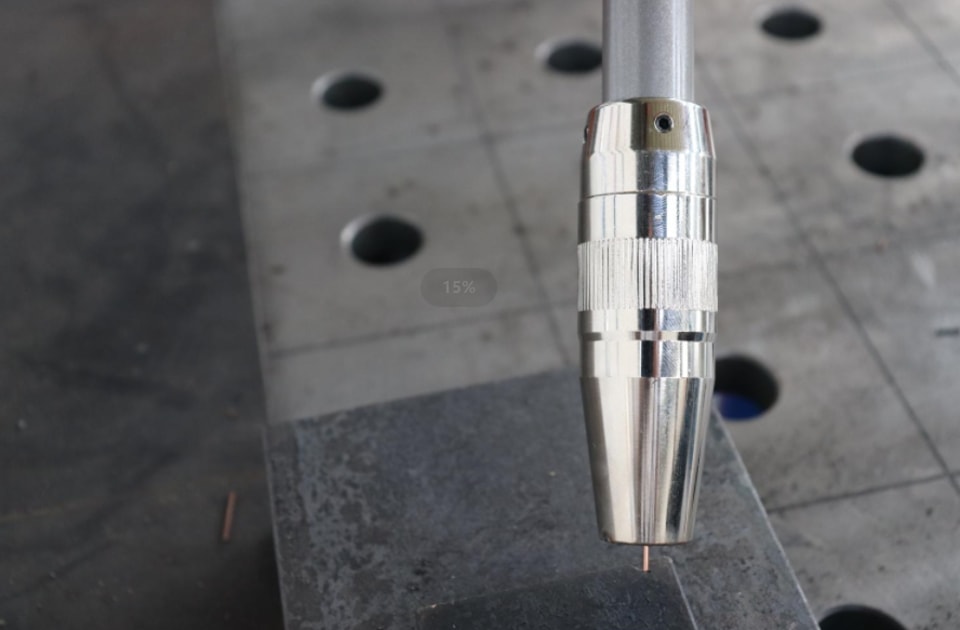
Tras encender el sistema, ejecute el retorno a «origen» (posición cero) del robot para establecer una referencia precisa para el movimiento del brazo robótico. A continuación, calibre la orientación y la distancia focal de la antorcha de soldadura láser. Ajuste su altura y ángulo según el grosor y el material de la pieza para que el punto láser quede centrado con precisión sobre la junta. Compruebe también la lente protectora de la antorcha’y el mecanismo de alimentación de hilo (si se necesita material de aporte) para asegurarse de que no tengan residuos ni obstrucciones que puedan afectar a la precisión de la soldadura.
3. Configuración previa de los parámetros básicos de soldadura
Configure previamente los parámetros principales,—como la potencia del láser, la velocidad de soldadura, la velocidad de alimentación del hilo y el caudal de gas,—según el material de la pieza (por ejemplo, acero inoxidable, aleación de aluminio o cobre) y su grosor. Establecer de antemano estos parámetros básicos evita tener que hacer ajustes repetidos durante la posterior programación de la trayectoria, lo que permite centrarse exclusivamente en calibrar las coordenadas de la trayectoria y agilizar la preparación general.
II. Programación de trayectorias de soldadura láser robotizada: dos métodos principales
Las trayectorias de soldadura láser robotizada suelen programarse mediante el guiado manual o la programación fuera de línea. El primero es ideal para piezas sencillas y para principiantes, ya que no requiere experiencia previa. El segundo resulta más adecuado para piezas complejas o producciones de gran volumen con cambios frecuentes de producto, y ofrece mayor precisión y eficiencia. Elija el método que mejor se adapte al tipo de pieza y a sus requisitos operativos.
Método 1: Programación por guiado manual (el más habitual; recomendado para principiantes)
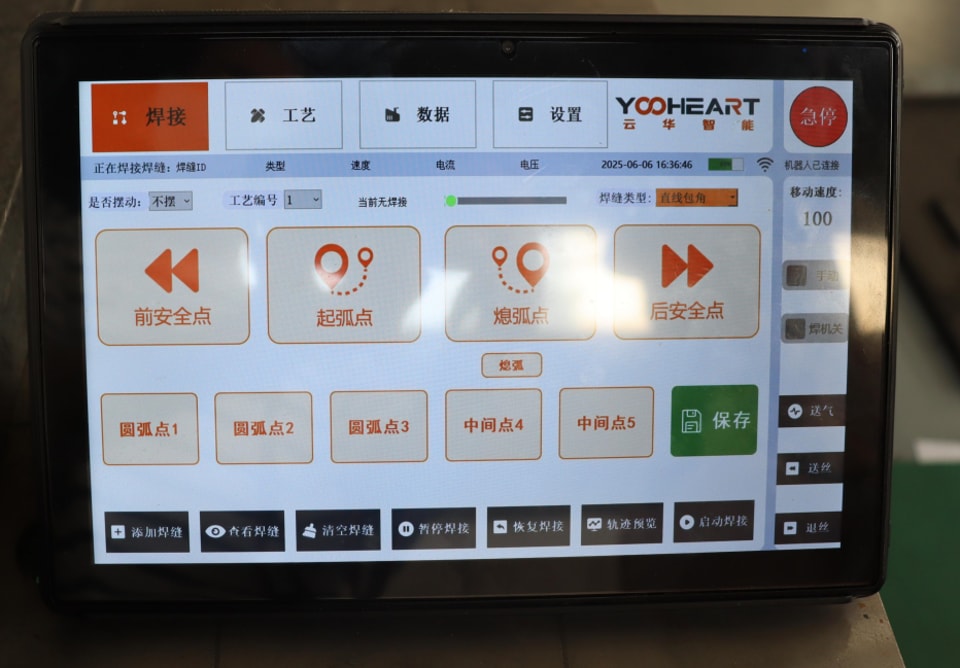
El guiado manual es el método más utilizado en planta para definir trayectorias de soldadura. Consiste en guiar el robot con un dispositivo de programación manual y registrar la trayectoria punto por punto. Es un método sencillo e intuitivo,—ideal para definir trayectorias de geometrías estándar, como líneas rectas, arcos o formas irregulares sencillas,—y puede realizarse directamente en las instalaciones, sin necesidad de software especializado.
Pasos para programar mediante guiado manual
1. Cambie al modo de guiado: configure el armario de control del robot en «modo de guiado» y desbloquee el brazo robótico. Utilice el dispositivo de programación manual para mover el robot y asegúrese de que los permisos de control estén activos y de trabajar de forma segura.
2. Guiado y registro de puntos: mueva el brazo robótico para desplazar la antorcha de soldadura y alinéela, en orden, con los puntos clave de la junta, como el inicio, los puntos de inflexión, el final y las transiciones de arco. Al alcanzar cada posición exacta, pulse el botón «Registrar» del dispositivo de programación manual; el sistema guardará automáticamente las coordenadas. En juntas rectas sencillas basta con registrar los puntos inicial y final, mientras que en juntas complejas con varios pliegues es necesario registrar cada punto de inflexión clave.
3. Generación de la trayectoria: una vez registrados todos los puntos clave, seleccione el tipo de trayectoria deseado (lineal, circular o continua) en el dispositivo de programación manual. El sistema conectará automáticamente los puntos para generar la trayectoria de soldadura completa.
4. Velocidad de la trayectoria Ajuste: afine la velocidad de soldadura en los distintos tramos de la trayectoria,—por ejemplo, reduciéndola en juntas estrechas o esquinas y aumentándola en tramos largos y rectos,—para conseguir un cordón uniforme y evitar desviaciones.
5. Simulación en vacío: Desactive el láser y ejecute un «ciclo en vacío» (movimiento simulado) del robot a lo largo de la trayectoria programada. Compruebe que la trayectoria coincida con precisión con la junta de soldadura, detecte posibles desalineaciones y asegúrese de que no haya riesgo de colisión con la pieza ni con los dispositivos de fijación. Inicie las pruebas de soldadura reales solo después de confirmar que todo está correcto.
Método 2: Programación offline (alta precisión; ideal para piezas complejas)
La programación offline utiliza software robótico especializado para modelar trayectorias, planificar recorridos y depurar mediante simulaciones en un ordenador. Este método no requiere retirar el robot de la línea de producción, por lo que resulta ideal para piezas complejas de formas irregulares, juntas de soldadura multidimensionales o sinuosas y componentes de alta precisión. Ofrece una precisión de trayectoria muy superior a la programación por enseñanza manual y elimina el riesgo de colisiones durante la programación en las instalaciones.
Pasos completos para la configuración offline
1. Importación del modelo 3D: Importe el modelo CAD 3D de la pieza en el software de programación offline. Así se reproducen sus dimensiones reales, la ubicación de las juntas de soldadura y su geometría, creando un entorno de trabajo virtual.
2. Planificación virtual de la trayectoria: En el software, trace manualmente el recorrido de soldadura según la orientación de las juntas. Configure las esquinas, los arcos y el espaciado para adaptarlos a la geometría particular de piezas complejas, como juntas irregulares, holguras estrechas o ranuras profundas. 3. Configuración de parámetros y orientación: Configure en el software la orientación de la antorcha de soldadura, los parámetros del láser y la velocidad de avance. Simule todo el proceso de soldadura para optimizar la trayectoria de movimiento y evitar posibles colisiones o interferencias.
4. Exportación y transferencia del programa: Una vez planificada la trayectoria, genere un programa ejecutable compatible con el robot. Transfiéralo al robot’a través de un cable de datos o una memoria USB para cargarlo en el sistema de control.
5. Ajuste fino y calibración in situ: Después de cargar el programa, realice un «ciclo en vacío» (simulación). Ajuste ligeramente los puntos de la trayectoria para compensar cualquier pequeña diferencia entre la pieza real y el modelo virtual y garantizar que el recorrido coincida perfectamente con la junta de soldadura real.
III. ¿Es posible soldar piezas complejas con precisión? Soluciones clave
En piezas complejas,—como las que presentan superficies curvas irregulares, varios dobleces, holguras estrechas, cavidades profundas, esquinas de difícil acceso o componentes de precisión ultrafinos,—la soldadura láser robotizada puede ofrecer resultados de alta precisión y sin defectos, siempre que se optimice la trayectoria y se empleen las configuraciones auxiliares adecuadas. Esto permite evitar problemas como juntas desalineadas, cordones incompletos y cordones de soldadura irregulares. Estas son las soluciones clave:
1. Integración de un sistema de posicionamiento por visión (clave para la precisión)
Esta es una configuración esencial para soldar piezas complejas con precisión. Al incorporar un sistema de visión basado en láser o en cámaras CCD, el robot puede identificar automáticamente la ubicación de la junta y seguir su trayectoria. Incluso si la pieza presenta pequeñas desviaciones de posicionamiento, el sistema de visión puede ajustar en tiempo real la trayectoria del robot’y permitir el seguimiento dinámico. De este modo, se evitan los ajustes manuales repetitivos y se mejora considerablemente la precisión de soldadura en piezas complejas e irregulares o en aplicaciones con cambios frecuentes de producto,—manteniendo los errores por debajo de 0,05 mm.
2. Optimización de las trayectorias de movimiento y de la orientación de soldadura
En piezas con varios dobleces, esquinas u holguras estrechas, evite los cambios bruscos y rígidos en la trayectoria; opte por transiciones en arco en lugar de giros en ángulo recto para evitar que el punto láser se desplace. Ajuste la inclinación de la antorcha de soldadura a la estructura de la pieza para alcanzar cavidades profundas o zonas de difícil acceso y garantizar que el láser se mantenga perpendicular o correctamente alineado con la junta durante todo el proceso. Además, reduzca la velocidad de soldadura en las esquinas para distribuir el calor de manera uniforme y evitar desalineaciones o un aporte excesivo de calor (sobresoldadura). 3. Uso de robots y dispositivos de fijación de alta precisión
Para soldar piezas complejas, dé prioridad a los robots industriales de seis ejes con servocontrol de alta precisión, que ofrecen un funcionamiento más fluido y una desviación mínima de la trayectoria. Combínelos con dispositivos de fijación personalizados y de alta precisión,—con alojamientos de posicionamiento específicos, adaptados a la geometría de cada pieza,—para mantenerla completamente inmóvil y perfectamente alineada, garantizando la precisión de la trayectoria desde el inicio.
4. Programación por tramos y ajuste fino
En juntas muy complejas o compuestas por varios tramos, utilice un método de programación y depuración por secciones. Divida la trayectoria compleja en tramos más pequeños y sencillos, y calibre los puntos y ajuste los parámetros de cada sección por separado. Una vez completados, integre los tramos en una trayectoria completa y continua. Este método reduce la complejidad general de la depuración y garantiza la ejecución precisa de cada sección de la soldadura.
IV. Resumen práctico de la configuración de trayectorias
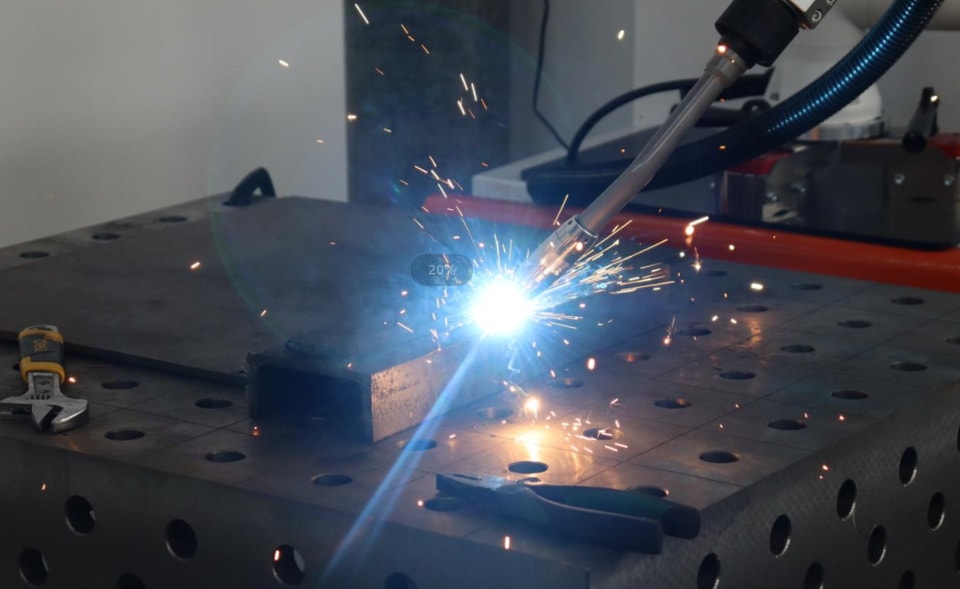
Para configurar trayectorias de soldadura láser robotizada, utilice la programación por enseñanza (programación directa en el robot) en piezas sencillas:—es eficiente, práctica y fácil de aprender. En piezas complejas, combine la programación offline con el posicionamiento por visión para lograr la máxima precisión y adaptabilidad. Si garantiza un posicionamiento inicial y una calibración precisos, sigue flujos de programación estandarizados y optimiza los parámetros de trayectoria según los requisitos específicos, podrá soldar con precisión desde piezas estándar con juntas rectas hasta componentes complejos de formas irregulares, con dobleces o cavidades profundas,—aprovechando al máximo las ventajas de precisión y eficiencia de la soldadura láser robotizada.
A quienes empiezan, les conviene practicar primero la programación por enseñanza con piezas sencillas. Una vez que dominen el registro de puntos y la depuración de trayectorias, podrán pasar a la programación offline para piezas más complejas. Este método progresivo les permitirá configurar trayectorias con confianza y superar los retos relacionados con la precisión de la soldadura.
Contáctenos